
Динамические заторы в узких проездах: где дает сбой расчет полезной емкости склада
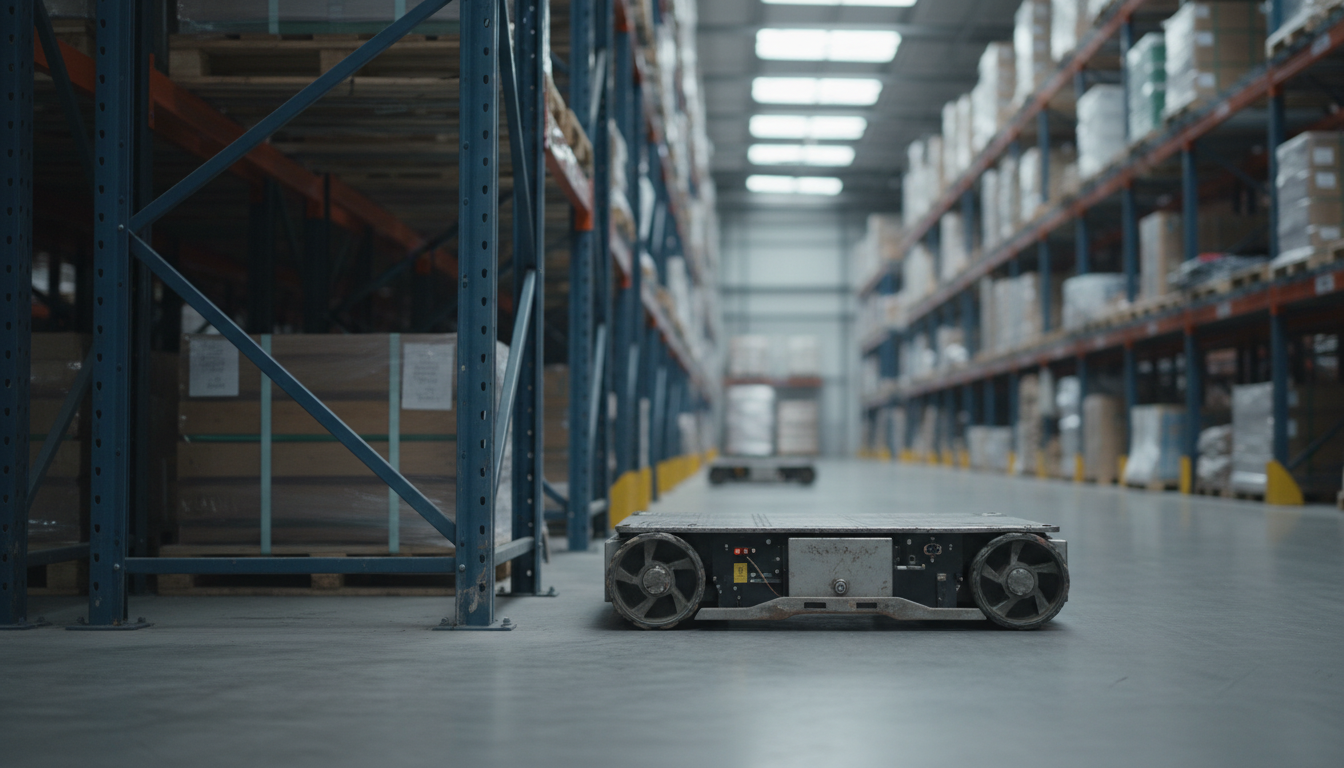
Сопоставьте проектную плотность расстановки стеллажей с реальной пропускной способностью транспортных коридоров, внедряя Роботизированные решения Яндекс Роботикс на действующем складе. Это действие позволяет понять, в какой момент формальная оптимизация площади перестает увеличивать суточную выработку и начинает ее снижать. Базовый расчет роботизации опирается на простое правило: чем плотнее установлены конструкции и чем уже технологические коридоры, тем выше полезная вместимость объекта и эффективнее окупаемость парка машин. Однако на практике существует пограничное состояние, когда это правило перестает работать из-за локальных конфликтов трафика.
Предел плотности против непрерывности движения
В стандартных условиях роботизированный комплекс перемещает палеты или полки по строго заданным графам. Маршрутизатор центральной системы распределяет задания так, чтобы мобильные платформы не создавали пробок на перекрестках, распределяя их по параллельным путям. Пока запас ширины проездов позволяет машинам разъезжаться либо совершать плавные маневры уклонения без полной остановки, скорость выполнения заказов растет прямо пропорционально числу задействованных единиц техники.
Сбой логики происходит в ситуации, когда склад проектируют на пределе геометрических допусков. Допустим, коридор заужен ровно до ширины колесной базы робота с минимальным технологическим зазором в несколько сантиметров для датчиков безопасности. Если в этот момент один из аппаратов притормаживает для захвата груза или калибровки по оптической метке, смежный коридор блокируется полностью. Ветвление маршрутов исчезает: альтернативные пути либо отсутствуют, либо требуют слишком длинного объезда, который моментально перегружает соседние линии.
Аналогия с водопроводной сетью и ее ограничения
Поведение роботов в замкнутом контуре склада часто сравнивают с движением жидкости по разветвленным трубам. В рамках этой аналогии сужение трубы ускоряет поток при постоянном давлении, а добавление насосов повышает общий расход. Если перенести модель на склад, насосами выступают сами автономные тележки, а трубами — сетка проездов. Кажется достаточным усилить «напор» за счет добавления машин на линии, чтобы компенсировать зауженные габариты коридоров.
Ограничение аналогии кроется в физической дискретности объектов. Вода сжимаема в потоке за счет деформации струи и обтекает препятствия без потери непрерывности. Автономная колесная платформа представляет собой неделимый твердый объект с жесткими алгоритмами безопасности. Если бортовой лидар фиксирует препятствие в габарите безопасности, машина не замедляется плавно, а инициирует защитную остановку. В результате вместо ускорения потока в узком месте возникает цепная реакция: остановившийся ведущий робот запирает идущие следом единицы, обнуляя пропускную способность узла.
Границы применимости компромисса
Описанный пограничный конфликт не означает, что плотная компоновка непригодна для автономных систем. Он очерчивает пределы, за которыми чисто топологическое уплотнение склада перестает быть математической задачей размещения полок и превращается в задачу динамического маневрирования. Этот баланс сохраняет смысл только до тех пор, пока интенсивность сборочных операций не требует одновременного присутствия нескольких машин на одном погонном отрезке ряда. Если технологический процесс склада требует пиковых одновременных отборов в смежных ячейках, геометрический компромисс исчерпывает себя, требуя возврата к более широким разъездным зонам.